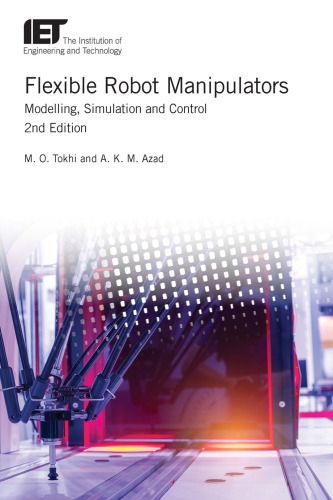
خرید و دانلود نسخه کامل کتاب Flexible Robot Manipulators : Modelling, Simulation and Control
دستکاری کننده های ربات انعطاف پذیر: مدل سازی ، شبیه سازی و کنترل
Flexible Robot Manipulators : Modelling, Simulation and Control
نویسنده: Azad, A. K. M.; Tokhi, Mohammad O
ناشر: Institution of Engineering & Technology
سال انتشار: 2017
تعداد صفحات: 532
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 30 مگابایت
100,000 تومان
63,000 تومان