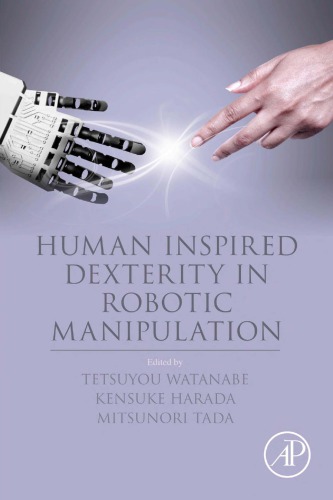
خرید و دانلود نسخه کامل کتاب Human Inspired Dexterity in Robotic Manipulation
مهارت الهام گرفته از انسان در دستکاری رباتیک
Human Inspired Dexterity in Robotic Manipulation
نویسنده: Tetsuyou Watanabe (editor), Kensuke Harada (editor), Mitsunori Tada (editor)
ناشر: Academic Press
سال انتشار: 2018
تعداد صفحات: 218 [207]
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 19 مگابایت
106,000 تومان
76,000 تومان