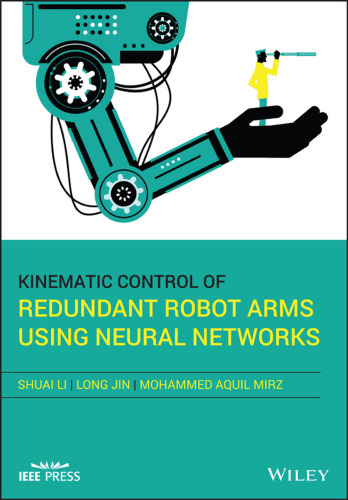
خرید و دانلود نسخه کامل کتاب Kinematic control of redundant robot arms using neural networks
کنترل سینماتیک بازوهای ربات اضافی با استفاده از شبکه های عصبی
Kinematic control of redundant robot arms using neural networks
نویسنده: Jin, Long; Li, Shuai; Mirza, Mohammed Aquil
ناشر: John Wiley & Sons
سال انتشار: 2019
تعداد صفحات: 217
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 13 مگابایت
107,000 تومان
73,000 تومان