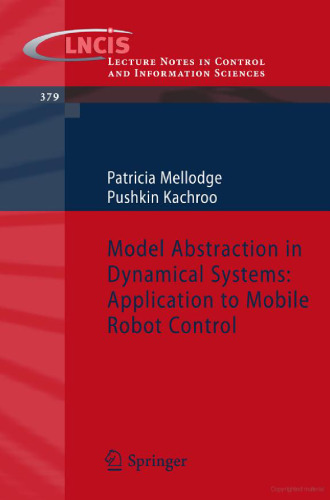
خرید و دانلود نسخه کامل کتاب Model Abstraction in Dynamical Systems: Application to Mobile Robot Control
انتزاع مدل در سیستمهای دینامیکی: کاربرد در کنترل ربات موبایل
Model Abstraction in Dynamical Systems: Application to Mobile Robot Control
نویسنده: Patricia Mellodge, Pushkin Kachroo (auth.)
ناشر: Springer-Verlag Berlin Heidelberg
سال انتشار: 2008
تعداد صفحات: 126
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 2 مگابایت
110,000 تومان
76,000 تومان