خرید و دانلود نسخه کامل کتاب Non-Adaptive and Adaptive Control of Manipulation Robots
کنترل غیر سازگار و سازگار با روبات های دستکاری
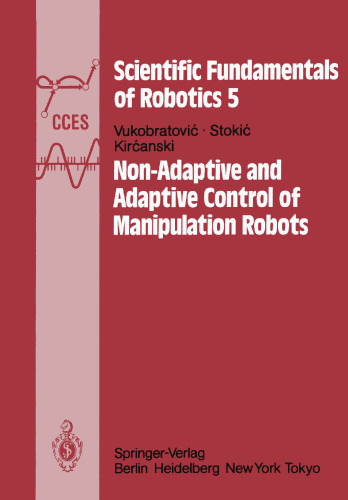
Non-Adaptive and Adaptive Control of Manipulation Robots
نویسنده: D. Sc, Ph. D. Miomir Vukobratović, Ph. D. Dragan Stokić, Ph. D. Nenad Kirćanski (auth.)
ناشر: Springer-Verlag Berlin Heidelberg
سال انتشار: 1985
تعداد صفحات: 394
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 10 مگابایت
95,000 تومان
64,000 تومان