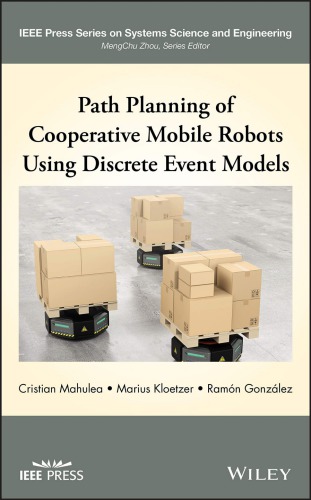
خرید و دانلود نسخه کامل کتاب Path Planning of Cooperative Mobile Robots Using Discrete Event Models
برنامه ریزی مسیر ربات های متحرک همراه با استفاده از مدل های رویداد گسسته
Path Planning of Cooperative Mobile Robots Using Discrete Event Models
نویسنده: Cristian Mahulea, Marius Kloetzer, Ramon Gonzalez
ناشر: IEEE
سال انتشار: 2020
تعداد صفحات: 228
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 6 مگابایت
115,000 تومان
77,000 تومان