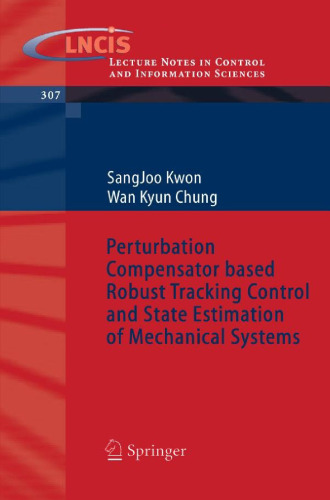
خرید و دانلود نسخه کامل کتاب Perturbation Compensator based Robust Tracking Control and State Estimation of Mechanical Systems
کنترل ردیابی قوی و برآورد وضعیت سیستم های مکانیکی مبتنی بر جبران کننده آشفتگی
Perturbation Compensator based Robust Tracking Control and State Estimation of Mechanical Systems
نویسنده: Dr. Sang Joo Kwon, Prof. Wan Kyun Chung (auth.)
ناشر: Springer-Verlag Berlin Heidelberg
سال انتشار: 2004
تعداد صفحات: 161
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 6 مگابایت
97,000 تومان
65,000 تومان