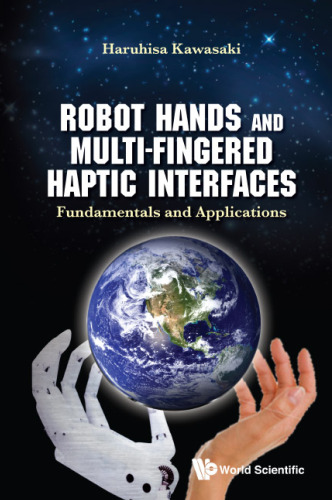
خرید و دانلود نسخه کامل کتاب Robot Hands and Multi-Fingered Haptic Interfaces: Fundamentals and Applications
دستگیره های روبات و رابط های Haptic چند انگشتی: اصول و برنامه ها
Robot Hands and Multi-Fingered Haptic Interfaces: Fundamentals and Applications
نویسنده: Haruhisa Kawasaki
ناشر: World Scientific Publishing Co
سال انتشار: 2015
تعداد صفحات: 352
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 28 مگابایت
88,000 تومان
55,000 تومان