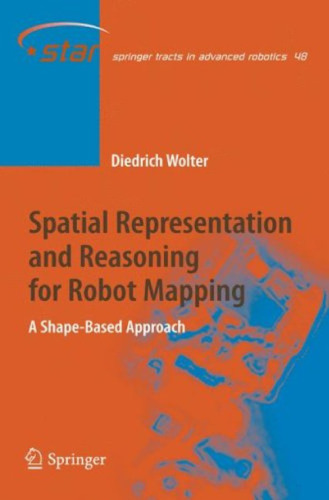
خرید و دانلود نسخه کامل کتاب Spatial representation and reasoning for robot mapping: a shape-based approach
بازنمایی فضایی و استدلال برای نقشه برداری ربات: یک رویکرد مبتنی بر شکل
Spatial representation and reasoning for robot mapping: a shape-based approach
نویسنده: Diedrich Wolter (auth.)
ناشر: Springer-Verlag Berlin Heidelberg
سال انتشار: 2008
تعداد صفحات: 199
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 6 مگابایت
116,000 تومان
77,000 تومان