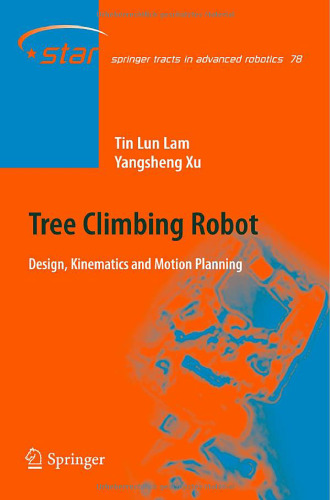
خرید و دانلود نسخه کامل کتاب Tree Climbing Robot: Design, Kinematics and Motion Planning
ربات کوهنوردی درخت: طراحی ، سینماتیک و برنامه ریزی حرکت
Tree Climbing Robot: Design, Kinematics and Motion Planning
نویسنده: Tin Lun Lam, Yangsheng Xu (auth.)
ناشر: Springer-Verlag Berlin Heidelberg
سال انتشار: 2012
تعداد صفحات: 178
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 10 مگابایت
92,000 تومان
60,000 تومان