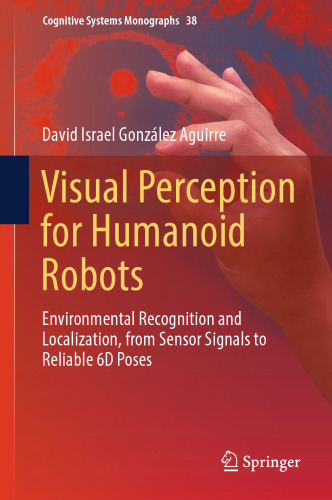
خرید و دانلود نسخه کامل کتاب Visual Perception for Humanoid Robots: Environmental Recognition and Localization, from Sensor Signals to Reliable 6D Poses
درک بصری برای رباتهای انساننما: شناسایی و محلیسازی محیطی، از سیگنالهای حسگر تا موقعیتهای 6 بعدی قابل اعتماد
Visual Perception for Humanoid Robots: Environmental Recognition and Localization, from Sensor Signals to Reliable 6D Poses
نویسنده: David Israel González Aguirre
ناشر: Springer International Publishing
سال انتشار: 2019
تعداد صفحات: 253
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 19 مگابایت
99,000 تومان
62,000 تومان