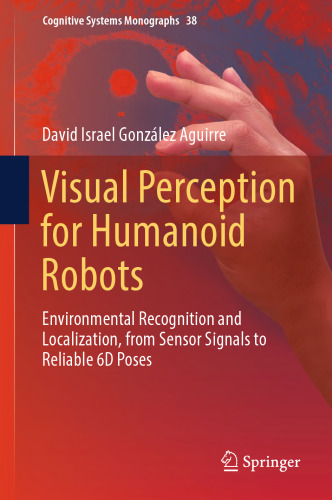
خرید و دانلود نسخه کامل کتاب Visual perception for humanoid robots: environmental recognition and localization, from sensor signals to reliable 6D poses
درک بصری برای رباتهای انساننما: شناسایی و محلیسازی محیط، از سیگنالهای حسگر تا حالتهای 6 بعدی قابل اعتماد
Visual perception for humanoid robots: environmental recognition and localization, from sensor signals to reliable 6D poses
نویسنده: González Aguirre, David Israel
ناشر: Springer
سال انتشار: 2019
تعداد صفحات: 220 [253]
زبان: English
فرمت: pdf - قابل تبدیل به سایر فرمت ها
حجم فایل: 11 مگابایت
106,000 تومان
76,000 تومان